

로봇은 EV와 달라···모든 엣지데이터 수집할 수 없어 EtoE 방식 한계
[녹색경제신문 = 김지윤 기자] 협동로봇 전문기업 뉴로메카가 휴머노이드 상용화 전략의 중심을 거대 AI 모델 경쟁이 아닌 제조 현장 검증에 두고 있다. 범용 VLA(Vision-Language-Action) 모델 개발 경쟁이 가속화되고 있지만, 실제 산업 현장에서는 데이터 확보 한계와 검증 문제로 인해 당장 적용 가능한 스킬 기반 접근이 더 현실적이라는 판단이다.
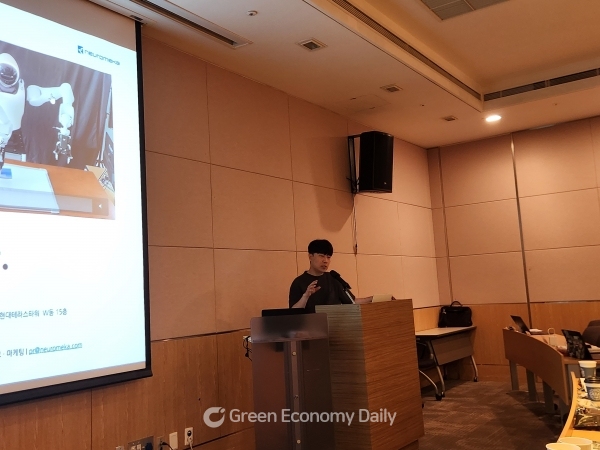
허영진 뉴로메카 CTO는 17일 한국미래기교육연구원(KECFT)가 주최한 피지컬AI 세미나에서 "로봇은 테슬라처럼 데이터를 무한정 수집하며 성능을 높일 수 있는 산업이 아니"라고 진단했다.
최근 로봇 업계에서는 이미지와 언어, 로봇 상태를 입력받아 행동을 생성하는 VLA가 차세대 로봇 두뇌 기술로 주목받고 있다. 미국과 중국에서는 관련 스타트업들이 수조 원대 기업가치를 인정받으며 투자 경쟁도 치열해지고 있다.
그러나 허 CTO는 로봇 AI가 대규모 언어모델(LLM)이나 자율주행과는 근본적으로 다른 한계를 안고 있다고 지적했다.
그는 "엔드투엔드 방식으로 학습된 AI 모델은 결국 수많은 엣지 케이스가 발생한다"며 "이를 해결하려면 데이터를 계속 모아야 하지만 로봇 데이터는 LLM처럼 인터넷에서 수집할 수도 없고 테슬라처럼 수십만 대 차량에서 자동으로 확보할 수도 없다"고 말했다.
이어 "로봇 데이터는 결국 사람이 직접 수집해야 하기 때문에 구조적인 병목이 존재한다"며 "로봇은 테슬라 식 스케일링이 불가능하다"고 강조했다.
자율주행과 달리 로봇은 작업 목표와 환경이 무한히 다양하다는 점도 문제로 꼽았다. 자동차는 목적지 도달이라는 비교적 명확한 목표를 갖지만 제조 현장의 로봇은 공정과 부품, 작업 환경마다 요구되는 행동이 모두 다르다. 여기에 다관절 제어와 접촉, 힘 제어까지 필요해 데이터 확보 난도가 훨씬 높다는 설명이다.
허 CTO는 이러한 한계를 해결하기 위한 대안으로 'Physical Skill Foundation(PSF)' 전략을 제시했다.
PSF는 하나의 거대 VLA 모델이 모든 기능을 수행하는 대신 인식, 파지, 경로 생성, 힘 제어, 충돌 회피 등 개별 기능을 모듈화한 뒤 이를 조합해 작업을 수행하는 구조다.
그는 "실제 현장에서는 작업 성공률과 안전성, 유지보수성, 검증 가능성이 무엇보다 중요하다"며 "실패했을 때 원인을 추적하고 복구할 수 있어야 한다"고 말했다.
이어 "엔드투엔드 모델은 실패 원인을 파악하기 어려운 블랙박스 구조"라며 "연구 관점에서는 의미가 있지만 제조 현장 적용에는 한계가 있다"고 설명했다.
뉴로메카는 PSF와 파운데이션 모델, 시뮬레이션 학습을 결합해 별도 데이터 수집 없이도 처음 보는 물체를 인식하고 집을 수 있는 '제로샷' 작업 구현에 집중하고 있다.
허 CTO는 "현재 시연한 작업 대부분은 별도의 실제 데이터를 수집하지 않고 구현한 것"이라며 "처음 보는 물체도 텍스트 명령만으로 인식하고 집을 수 있다"고 말했다.
뉴로메카는 현재 자동차 부품 공장과 PCB 공정 등을 중심으로 휴머노이드 기반 자동화 실증(PoC)을 진행하고 있으며, 올해 안에 의미 있는 현장 적용 사례를 확보하는 것을 목표로 하고 있다.
허 CTO는 "많은 제조기업들이 올해 안에 휴머노이드 실증을 원하고 있다"며 "미국과 중국에 뒤처지지 않으려면 결국 논문이 아니라 현장 적용 사례가 나와야 한다"고 말했다.
이어 "고객들은 2028년에 나올 로봇을 기다리지 않는다"며 "지금 당장 돌아가는 로봇을 원한다"고 강조했다.
김지윤 기자 lycaon@greened.kr
